


So sánh chức năng Hi Fix và SLAM Fix trên GNSS RTK của Hi-Target
Hi-Fix và SLAM-Fix
Đều là các công nghệ duy trì độ chính xác cho máy định vị trắc địa GNSS RTK khi tín hiệu bị gián đoạn, nhưng nguyên lý hoạt động và phạm vi ứng dụng hoàn toàn khác nhau. Hi-Fix chỉ bù đắp khi mất sóng trạm phát/CORS trong thời gian ngắn (vẫn cần thấy vệ tinh), còn SLAM-Fix dùng cảm biến quét laser (LiDAR) và camera để đo ngay cả khi mất hoàn toàn tín hiệu vệ tinh (trong nhà, đường hầm).
Bảng so sánh nhanh Hi-Fix và SLAM-Fix
| Tiêu chí | Công nghệ Hi-Fix | Công nghệ SLAM-Fix |
|---|---|---|
| Thương hiệu tiêu biểu | Hi-Target (trên các dòng như V600L, vRTK, iRTK5, V200) | HI TARGET (trên dòng máy quét HI TARGET V700S SLAM RTK) |
| Bản chất công nghệ | Thuật toán giữ trạng thái Fixed khi mất tín hiệu hiệu chỉnh từ trạm Base hoặc trạm CORS. | Kết hợp GNSS RTK + LiDAR + Camera + IMU để vừa định vị vừa dựng bản đồ không gian 3D. |
| Điều kiện vệ tinh | Vẫn bắt buộc thu được tín hiệu vệ tinh ngoài trời. | Không phụ thuộc vệ tinh, chuyển đổi tự động sang quét SLAM khi mất GNSS. |
| Độ chính xác | Duy trì mức RTK cộng thêm sai số trôi khoảng 10 mm/phút (ngang) và 20 mm/phút (dọc). | Duy trì tọa độ chính xác nhờ quét laser (tốc độ 200.000 điểm/giây, tầm quét 40–70 m). |
| Môi trường phù hợp | Khu vực ngoài trời thoáng đãng nhưng sóng 3G/4G hoặc sóng Radio bị chập chờn, ngắt quãng ngắn. | Khu vực bị che khuất hoàn toàn vệ tinh: trong nhà, đường hầm, dưới gầm cầu, mái hiên, hẻm sâu. |
Chi tiết điểm khác biệt chính
1. Mục đích giải quyết sự cố
2. Yêu cầu phần cứng & Chi phí
Nguyên lý vận hành chi tiết
1 Nguyên lý vận hành của Hi-Fix (Duy trì nội suy khi mất luồng cải chính)
Trong chế độ đo RTK tiêu chuẩn, máy đo (RTK Rover) cần đồng thời 2 nguồn dữ liệu để đạt trạng thái Fix:
- Tín hiệu vệ tinh trực tiếp (đường màu tím từ các vệ tinh GNSS).
- Dữ liệu cải chính (RTK corrections) truyền từ trạm Base hoặc mạng CORS qua sóng Radio/4G (đường màu đỏ).
Cơ chế của Hi-Fix:
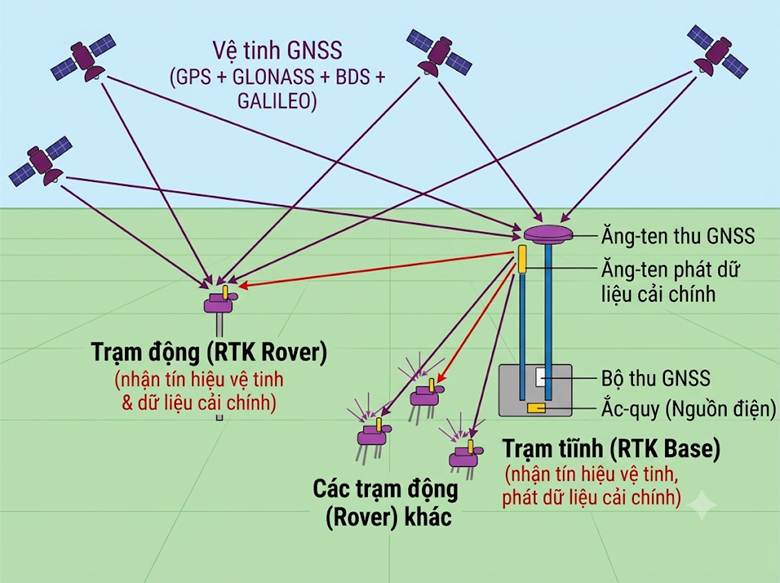
- Tình huống xảy ra: Đường truyền màu đỏ (sóng 4G hoặc Radio từ trạm Base) bị đứt đoạn, trong khi các đường màu tím (tín hiệu vệ tinh từ bầu trời) vẫn thông suốt.
- Cách xử lý: Thay vì lập tức chuyển sang trạng thái Float hoặc Single (sai số hàng mét), thuật toán Hi-Fix bên trong bo mạch máy Rover sẽ sử dụng chuỗi dữ liệu cải chính nhận được trước đó để ngoại suy/dự đoán sai số tầng điện ly và tầng đối lưu trong thời gian thực. Nhờ đó, máy tiếp tục giữ trạng thái Fix thêm khoảng 3–5 phút cho đến khi mạng 4G/Radio kết nối lại.
2 Nguyên lý vận hành của SLAM-Fix (Hợp nhất cảm biến đa nguồn khi mất vệ tinh)
Khi người đo di chuyển từ ngoài trời vào gầm cầu, tầng hầm, nhà xưởng hoặc hẻm sâu có nhà cao tầng, cả tín hiệu vệ tinh lẫn sóng cải chính đều bị chặn hoàn toàn.
Cơ chế của SLAM-Fix:
- Giai đoạn 1 – Khởi tạo tọa độ ngoài trời: Khi ở khu vực thoáng, máy sử dụng GNSS RTK để xác định tọa độ gốc tuyệt đối chính xác từng centimet.
- Giai đoạn 2 – Chuyển giao mượt mà sang SLAM: Ngay khi tín hiệu vệ tinh suy giảm hoặc mất hẳn, hệ thống tự động kích hoạt cơ chế hợp nhất cảm biến (Sensor Fusion):
- Cảm biến LiDAR 3D liên tục phát tia laser quét bề mặt tường, cột, trần, mặt đất xung quanh để dựng bản đồ không gian 3D theo thời gian thực.
- Camera & Cảm biến quán tính (IMU) theo dõi góc nghiêng, gia tốc và đặc trưng hình ảnh chuyển động của người cầm máy.
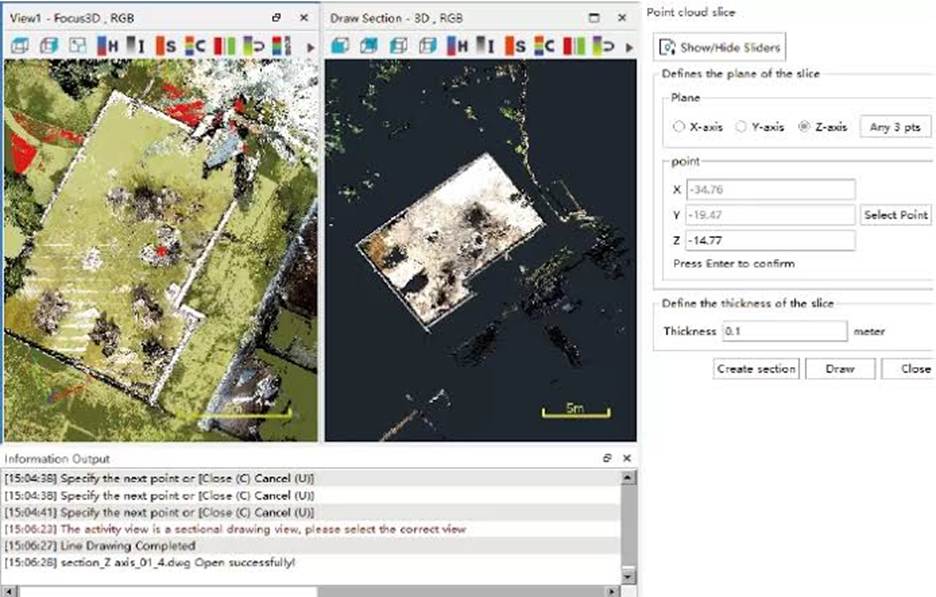
- Kết quả: Như biểu đồ trên minh họa, nếu chỉ dựa vào GNSS (đường màu xanh dương bị nhiễu răng cưa mạnh do phản xạ đa đường/khuất sóng), tọa độ sẽ nhảy loạn xạ. Ngược lại, hệ thống GNSS/LiDAR/Vision/IMU (đường liền mạch) khóa chặt quỹ đạo di chuyển liên tục từ ngoài trời vào tận sâu bên trong công trình và xuất ra đồng thời đám mây điểm 3D (Point Cloud) phục vụ trích xuất bản vẽ CAD như hình minh họa thực tế dưới đây.
Kết luận: Nên chọn công nghệ nào?
Chọn máy có Hi-Fix khi:
Công việc của bạn chủ yếu đo đạc địa hình, ranh giới ngoài trời và chỉ cần thiết bị hoạt động mượt mà hơn ở những vùng sóng di động/Radio yếu.
Chọn máy có SLAM-Fix khi:
Bạn thường xuyên khảo sát công trình giao thông (cầu, hầm), kiến trúc trong nhà, hoặc đô thị dày đặc nhà cao tầng nơi máy RTK truyền thống không thể bắt được vệ tinh.
Thông tin liên hệ tư vấn & hỗ trợ kỹ thuật
| Bộ phận hỗ trợ | Số điện thoại liên hệ |
|---|---|
| Hotline tư vấn & báo giá | 0983.927.945 |
| Chăm sóc khách hàng (CSKH) | 0979.778.945 |
| Hỗ trợ kỹ thuật (HTKT) | 0979.715.945 |
Bài viết liên quan


